
レポート
自律性はどこで機能しているのか:2026年のロボットの能力を評価する
原題:Where Autonomy Works: Evaluating Robot Capabilities in 2026
はじめに
自律ロボットの分野で、見事なデモを目にする機会には事欠かない。現実の能力を正確に把握するのは、それよりはるかに難しい。デモでは解決済みに見える作業も、実際に導入すると脆いことがあるからだ。本レポートでは、3つの分野(産業、家庭、移動)にわたる具体的な作業でのロボットの性能を評価する。作業ごとに、信頼性、速さ、コスト、そして新しい環境や物体に適応する能力(「転移」)について、入手できる証拠を検討する。
要点
- 移動は商用化されているが、産業と家庭の作業の大半はまだである。自律ロボットはすでに、複数の都市で料理を配達し、倉庫で商品を運び、遠隔地でインフラを点検しており、その信頼性は高い。ロボットが物体を扱ったり、組み立てたり、操作したりする必要のある作業の大半は、まだおおむね実験室にとどまっている。
- 物体操作(マニピュレーション)は、管理された環境での単純な作業では商用化されているが、それ以外ではほとんど商用化されていない。最もわかりやすい例は倉庫でのピッキングである。環境が安定していてロボットに合わせて設計でき、作業自体も単純なので、ロボットは数千種類の物を確実に扱える。そこから離れるほど(より複雑な多段階の作業や、家庭のように変化の大きい環境へ移るほど)、信頼性は下がる。
- 転移が実証されることはまれだが、ほとんどの用途で重要である。あらかじめ決めた狭い作業以外でロボットが役に立つには、大がかりな再学習なしに、新しい物体、新しい環境、新しい作業に対応できなければならない。これが主なボトルネックである。ほとんどのデモは、特定の環境で特定の作業に合わせてファインチューニングされたロボットを見せている。転移が明示的に示されていない限り、転移できると仮定すべきではない。
- 速さは解決していないが、導入を阻む主なボトルネックではない。ロボットは通常、人間より3〜10倍遅い。しかし、1日20時間働くロボットなら、作業1回あたりの遅さを補える。家庭では、利用者の外出中に働くロボットなら、5倍遅くても価値は失われない。
ロボットの物体操作では基盤モデルが標準になった
本レポートで扱う物体操作の結果の大半は、ロボット基盤モデル、つまり大規模な事前学習を活用し、そのうえで特定の作業に適応させるシステムから得られたものである。その形はさまざまだ。事前学習済みの視覚言語モデルを土台にした視覚・言語・行動(VLA)モデル(Physical Intelligence、Figure、Google DeepMind)、事前学習済みの動画生成から行動を導き出す世界モデル(1X)、多くのロボット形態にわたる大規模なシミュレーションで事前学習したシステム(SkildAI)、現実世界でのロボットの大量の操作データで事前学習したモデル(Generalist AI)などである。違いはあっても、これらの手法はどれも同じような賭けをしている。幅広い事前学習のほうが、作業ごとにゼロから学習させるより優れたロボットを生む、という賭けである。
言語モデルでは、2010年代に転換点があり、事前学習済みモデルをファインチューニングするほうが、作業専用のモデルをゼロから学習させるより優れるようになった。初期の証拠からは、ロボットの物体操作でもこの転換が起きつつあることがうかがえる。最も強い兆候は、本レポートで扱う最も難しい作業(家庭の作業と複雑な産業作業)に取り組む主要企業が、例外なくゼロからの学習ではなく事前学習済みの基盤モデルを使っていることだ。たとえば Toyota Research Institute は、現実世界での1,800回とシミュレーションでの47,000回の試行で、ファインチューニングした事前学習済みモデルを単一作業の専用モデルと比較し、事前学習済みモデルがほぼすべての作業で専用モデルと同等以上の性能を出すことを見いだした。
本レポートで扱う難しい作業で最高の性能を出すには、基盤モデルであっても、やはり作業専用のデータでファインチューニングされる。また、そうした作業は、どの手法をとるにせよ、まだ広く商用化できるほど信頼性が高くない。商用化されている作業(倉庫でのピッキング、配達、水中での移動)は、専用に作られたシステムがすでにうまく機能している、より単純な作業である。
これとは別に、Gemini 3 Pro や Grok 4 のような既製の言語モデル・視覚モデルは、ロボットの作業の認知的な部分で果たす役割を増していくだろう。何をすべきかを理解する、物をどこに置くかを決める、多段階の計画の進み具合を把握する、といった部分である。たとえば Figure は、この目的で自社のロボットに OpenAI の API を組み込んだ。また Elon Musk は最近、Grok を Tesla の Optimus ロボット群を統括する将来の層だと述べた。
方法
本レポートは、自律ロボット、つまり周囲の環境を知覚し、判断し、人間の操作なしに行動できるシステムの現在の能力を評価する。したがって、現在導入されている産業用ロボットの大多数は対象外となる。それらは決められた手順か遠隔操作に従って動くからである。私たちの分析はロボットの形態を問わない。作業ごとに、人型ロボット、ロボットアーム、車輪型の台車、ドローンのいずれであれ、最も優れた性能を出すロボットを評価する。
自律ロボットの現状を見極めるため、3つの分野(産業、家庭、移動)にわたって具体的な作業を選び、ロボットがそれぞれをどの程度うまくこなせるかを評価した。作業は、経済的な重要性、その基礎にある技能がほかの用途に転移しうるか、評価できるだけのデモや導入例があるか、を基準に選んだ。
作業ごとに、信頼性(成功率と失敗の仕方)、人間と比べた速さ、コストと運用上の制約、新しい環境や物体への転移を評価する。これらの観点のうち1つ以上についてデータが限られている場合もあるが、全体像をつかむには、たいてい十分なデータがある。
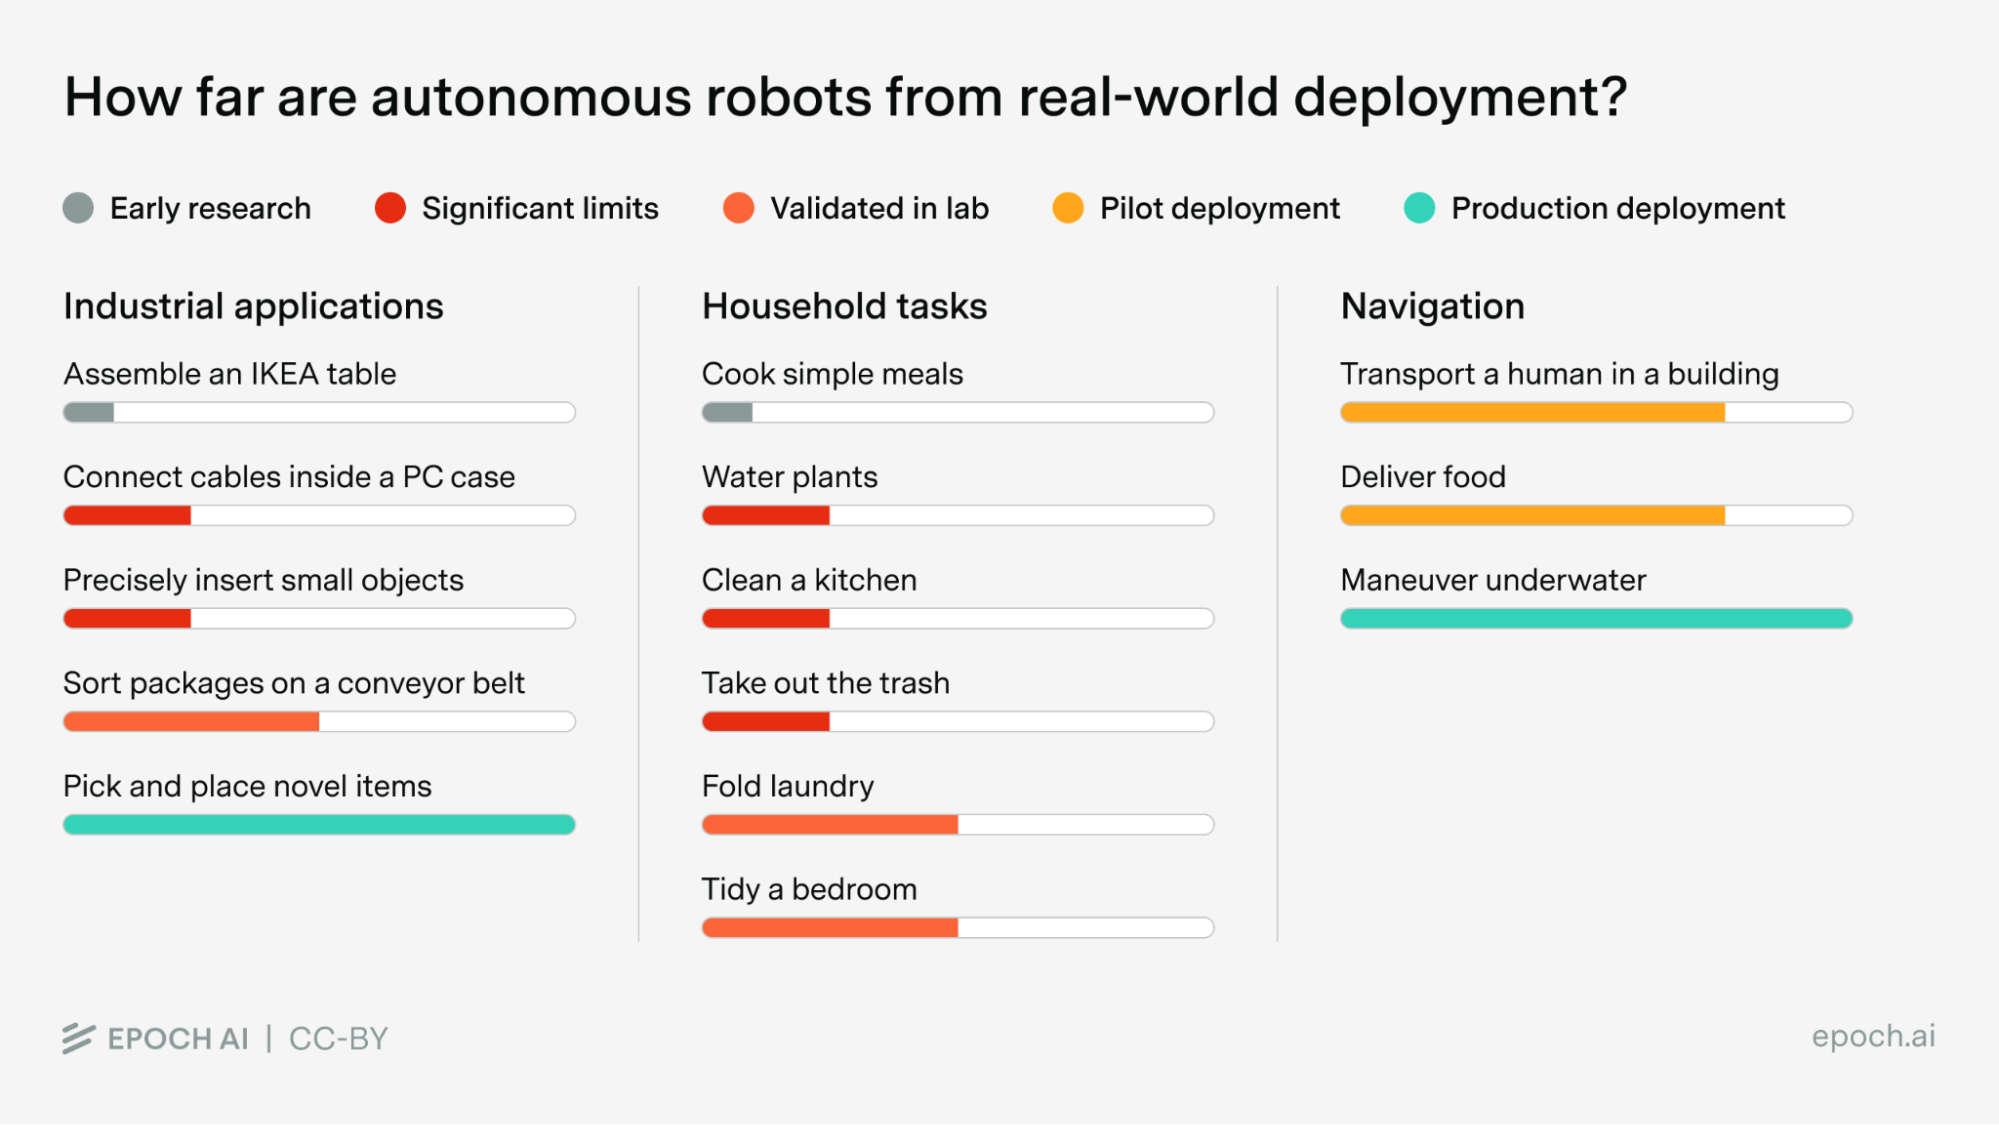
各作業を次の5つの区分のいずれかに分類する。
- 研究初期段階:作業の断片しか実証されておらず、管理された環境でさえ中核的な能力が実証されていない。
- 実験室でも大きな制約:個々の技能は示されているが、厳しい制約がある。現実世界で使える水準には遠い。
- 実験室で検証済み:必要な能力の大半が、管理された環境で、まずまずの信頼性で実証されている。現実世界への導入を検討できる。
- 試験導入:地理的または運用上限られた範囲で、現実世界に導入されている。
- 本格導入:経済的価値が実証され、その分野の安全・品質の基準を満たし、商用に導入されている。
1. 産業用途
自律的でない自動化は、自動車製造、製薬、食品加工などの部門をすでに一変させている。しかし、現在の産業用ロボットは用途が狭い。FANUC のアームは自動車のフレームの同じ継ぎ目を何千回も溶接し、製薬工場のピック&プレース型ロボットは決まった位置の間でバイアル瓶を動かす。どれも、管理された環境での特定の作業向けにプログラムされている。
さまざまな作業をこなし、施設内を自由に動き回り、人間と並んで働けるロボットがあれば、産業自動化の市場は大きく広がるだろう。ロボットは休憩なしに働き続けられ、照明や空調も要らず、人間には危険な環境でも動けるからである。その初期の例が Staples Canada で、同社はトロント郊外にある最大の物流センター(国内のEC取扱量の50%近くを担う)で、コンベヤーを撤去してロボットに置き換えた。
倉庫・物流は、近い将来の大きな機会である。倉庫ロボットの市場は現在およそ100億〜150億ドルで、年15〜20%成長している。1Amazon は自社施設全体で100万台を超えるロボットを導入しているが、その大半は自律性が限られている。
製造・組み立ては、より大きいが、より成熟した市場である。産業用ロボットの市場全体は約400億ドル2で、自動車と電子機器が大半を占める。現在の導入例の大半は、溶接や部品の配置のような反復作業を行う固定式のロボットである。
この分野でより自律的なロボットがもたらす価値は、見かけほどはっきりしない。一つの見方は、製造業はすでに (a) 用途の狭い自動化が担う専門的な作業と、(b) 人間が担う認知的な作業に分かれており、手先の器用さがボトルネックになる場面は比較的少ししか残っていない、というものだ。この見方では、ロボットの器用さが向上すれば便利ではあるが、変革をもたらすほどではない。反論は、コストの削減とより汎用的なロボットによって、専用の組立ラインを正当化できない小規模な事業者にも自動化が開かれうるし、能力がまったく異なる段階に入ったときに何が可能になるかは予測しにくい、というものである。
建設はより難しいが、変革をもたらす可能性がある。人手不足は深刻で(米国では熟練労働者が数十万人不足している)、生産性の伸びは低いことで知られる。しかし建設現場は構造化されておらず、絶えず変化するので、自律化は倉庫よりはるかに難しい。現在の導入例の大半は、解体、れんが積み、測量といった個々の工程を担う専用ロボットである。こうした個々の工程を完全に自動化するだけでも、数十年にわたって生産性がほとんど伸びていない業界にとっては大きな進歩となるだろう。
評価する作業
2つの区分で5つの作業を評価する。最初の3つの作業では、製造業で重要であると同時に、より広く転移する能力を評価する。ケーブルの差し込みについては、狭くて見通しの悪いPCケースの中でケーブルをつなぐ作業として具体化する。また、多段階の計画、両手の協調、道具の使用が必要な、IKEA の家具を組み立てる能力も調べる。最後に、鍵やイヤホンのような小さな物を、高い精度で差し込み口に入れられるかを評価する。
次に、物流の作業(荷物の仕分けと、壊れやすさや重さの異なる物のピッキング)に移る。これは近い将来の最大の市場であり、すでに一部で商用化されている。これらの作業では、握る力の調整、物の種類の見分け、重い物と壊れやすい物の両方の取り扱いといった、ロボットの能力を試す。
産業用途:要点
- 自律型の産業用ロボットは、導入されている産業用ロボットのごく一部にとどまる。また、家庭用途に比べて専門化が進んでいる。人型の形態がその仕事に最も適していることはまれである。
- 倉庫・物流は、近い将来に自律性を高めるための最もわかりやすい道筋である。手の届きやすい成果の大半は、物をピッキングして動かす作業のバリエーションだからだ。組み立て作業は、精度と多段階の計画が必要なため、依然として難しい。
- 小さな物や高い精度が必要な作業での能力は、依然として範囲が狭い。デモでは、個々には見事な技能(鍵を使う、AirPods を差し込む)が示されており、それが新しい物や状況に転移するなら価値があるだろう。しかし転移がなければ、どのデモも一回限りのものにとどまり、単一の作業で学習させたロボットよりも、専用に作られた自律的でない自動化のほうが優れた性能を出すだろう。
- 転移は依然として限られており、測定されることもまれである。多くのデモは、管理された設定、狭い範囲の物体、大がかりなリセットに依存しているように見える。明示的に試験されていない限り、評価する側はデモから分布外の頑健性を推し量るべきではない。環境をロボットに合わせて設計できる一部の倉庫や工場では、転移がなくても許容できる。しかし、本質的に構造化されておらず絶えず変化する建設現場などには、それは当てはまらない。
1. PCケース内でケーブルをつなぐ
実験室でも大きな制約
作業の内容:ケーブルを対応する端子に自律的に差し込む作業である。これを、PCの組み立てとして具体化する。部品があらかじめ取り付けられた標準的なデスクトップPCのケースの中で、少なくとも3種類のケーブル(SATAケーブル、電源ケーブル、HDMIやUSBのような外部ケーブル)をつなぐ。作業後、コンピュータが起動し、正常に動作しなければならない。この具体化を選んだのは、見通しの悪い狭い空間での作業が必要であり、これが現実の多くのケーブル組み付け作業を代表しているからである。
現在の能力:PCを組み立てる作業全体に挑んだロボットはない。ただし、より作業しやすい設定では、その基礎にあるケーブル差し込みの能力に進歩が見られる。
Gemini Robotics 1.5 は、コンピュータの前面パネルに電源・USB・LANのケーブルを抜き差しした。最近の論文は、4種類のコネクタ(USBメモリ、HDMI、DisplayPort、Type-C)の差し込みで100%の成功率を達成したが、速度はまだ非常に遅い(1回の差し込みに27秒)。また、これは硬いコネクタを扱うもので、柔らかいケーブルより扱いやすい。
これとは別に、CATL は人型ロボットを導入し、バッテリーパックにコネクタを差し込ませている。同社は信頼性99%、速さは人間並みだとしている。これが注目に値するのは、コネクタがねじれたりたるんだりする柔らかいケーブルにつながっており、こうしたケーブルはロボットにとって扱いにくいことで知られるからである。
これらのデモは、外側にある、手の届きやすい端子を対象にしている。より難しいのは、窮屈なPCケースの中での作業である。そこでは見通しが悪く、ロボットの形態が収まらなければならず、狭い空間にケーブルを通す必要がある。デモの結果は心強いものの、この隔たりがあるため、私たちはこの作業を「実験室でも大きな制約」に分類する。3
2. IKEA の家具を組み立てる
研究初期段階
作業の内容:NORDKISA ドレッシングテーブルに相当する IKEA の家具を、平均的な人間の4倍以内の時間で、自律的に組み立てる作業である。ロボットは、組み立てる製品そのもので学習していてはならず、完成品は通常の使用に耐える構造でなければならない。
現在の能力:この作業はまだ解決にはほど遠い。最も近いデモは、板を扱い、ねじ留めのために正確に位置決めする Berkeley のロボットである(下の画像を参照)。これは家具の組み立てに必要な能力のごく一部にすぎない。家具の組み立てには、道具の使用、さまざまな部品の扱い、多段階の計画の実行も必要である。

さらに、このロボットにさえ厳しい制約がある。扱えるのは1種類の木の板だけで、ねじ、金具、形の異なる部品は扱えない。実際のねじ留めはすべて人間が行っている。最後の板には専用に作った取っ手が付いており、ロボットの把持能力が限られていて、その回避策が必要だったことがうかがえる。ほかの家具への転移は実証されていない。
作業の断片しか実証されておらず、中核的な能力(道具の使用、さまざまな部品の扱い)が実証されていないので、これを「研究初期段階」に分類する。
3. 小さな物を高い精度で差し込む
実験室でも大きな制約
作業の内容:鍵、ストロー、カードのような小さな物を自律的につかみ、差し込み口に入れる作業である。差し込み口は非対称の場合があり、その場合ロボットは差し込む前に物の向きを正しく合わせなければならない。物はすべて、学習データにあるものと同じ種類の、初めて扱う個体でなければならない(たとえば、同じ鍵と鍵箱の組ではなく、種類の違う鍵)。
現在の能力:高精度の差し込みを実証したロボットはいくつかあるが、いずれも大きな制約がある。
SkildAI は、ロボットが AirPods を充電ケースに差し込むデモを示した。これには、イヤホンの向き(上下と左右の両方)を正しく合わせる必要がある。内部の磁石がおそらく助けになっているが、デモではロボットが位置のずれた AirPods を自分で直している。SkildAI のロボットは人間より少なくとも3倍遅いように見えるが、再生速度がまちまちに上げられた動画のため、判断は難しい。ほかの物や場所への転移は実証されていない。
Physical Intelligence は、ロボットが鍵を使うデモを、鍵箱とドアの2つの状況で示した。ロボットは鍵を差し込み、回して解錠する。ロボット・オリンピックという課題の考案者は、鍵を差し込んで回すことは「とんでもなく難しい精密技能で、力覚センサーがなければなおさらだ」と述べている。ロボットは人間より約5倍遅い。ほかの錠やドアへの転移は実証されていない。デモではロボットが鍵穴を見ずに鍵の向きを正しく合わせていることから、これらの錠に特化して学習させたことがうかがえる(PI は、オリンピックの作業の大半で、作業専用のデータを9時間未満しか集めなかったと報告している)。PI のオリンピックの作業全体での信頼性は、平均でおよそ52%だった。
DeepMind は、ロボットが靴ひもを通すデモを示した。速さは人間の約4分の1である4。ロボットが扱ったのは形の一定したひもだけなので、ほかの靴への転移も可能かもしれないが、実証はされていない。ByteDance の GR-RL は、83%の成功率で靴ひもを穴に通せるが、速さは人間の約5分の1で、転移は実証されていない。5
高精度の差し込みはいくつかの作業で実証されているものの、ロボットは通常、人間より3〜5倍遅く、信頼性は低いか不明なことが多く、デモは新しい物や状況への転移を示していない。そのため、これを「実験室でも大きな制約」に分類する。用途の狭い作業専用ロボットでも明確な商業的価値を持ちうる倉庫でのピッキングと違って、こうした特定の作業(AirPods の差し込み、鍵の使用)については、新しい物や環境への転移を必要としない有用な用途を見つけるのが難しい。
4. コンベヤー上の荷物を仕分けて扱う
実験室で検証済み
作業の内容:倉庫で、物を見分け、荷物に応じた操作(回転させる、広げるなど)を行い、コンベヤーの間で移す作業である。ロボットは、さまざまな種類の荷物(段ボール箱、緩衝材入り封筒、ポリ袋)に適応しなければならない。全体の性能は、その持ち場で人間の作業員の代わりを務められる程度に高くなければならない。
現在の能力:Figure は、人型ロボットがこの作業を行う様子を、1時間のノーカットのデモで示し(下の画像を参照)、正確さは95%だとしている。ロボット工学のデモの大半は大きく編集された短いクリップなので、これは注目に値する。ロボットはビニールの荷物と段ボール箱を見分ける。段ボールは素早く雑に扱う一方、ビニールの荷物はより丁寧に動かし、バーコードを読み取れるよう広げる。荷物を回転させてバーコードを見せ、コンベヤーの間で物を移す。

速さは人間にはまだ遠く及ばない。1時間のデモの間、ロボットの速さは平均的な作業員のおよそ4分の1だった。この限られた設定での信頼性は95%を超えていた。ロボットはときどき手間取ったが、長く失敗が続くことはなく立て直した。ほかの種類や大きさの荷物への転移は実証されていない。
私たちの知る限り、現実世界にはまだ導入されていないので、これを「実験室で検証済み」に分類する。ただし、実証された能力と信頼性は、当初は範囲が限られるにせよ、現実の状況で導入するのに十分であるように見える。
5. 壊れやすさや重さの異なる物をつかんで置く
本格導入
作業の内容:壊れやすさや重さが大きく異なる物を自律的につかみ、99%を超える信頼性で新しい容器やコンベヤーに移す作業である。物は柔らかいことも、硬いことも、しなやかなこともあり、ロボットは物を傷めないよう握り方を調整しなければならない。たとえば、段ボール箱をポテトチップスの袋と同じように扱ってはならない。
現在の能力:この作業をこなせるロボットが現実世界に導入された例が少なくとも1つある。Amazon の Vulcan(下の画像を参照)は固定式のロボットアームで、保管棚から物を取り出して仕切りに収める。本やボトルのような硬い物から、Skittles の袋のように握り方の制御が欠かせない壊れやすい物まで、多種多様な物を扱う。Vulcan の速さは各操作で人間に近い。ロボットは休憩を必要としないので、長い時間で見れば人間より速いことになる。まれにロボットが扱えない物があると、人間の介入を求める。Vulcan の主な制約は、人のいない区域で動いていることと、移動性がきわめて限られていることである。ハードウェアの構造上、水平方向にも垂直方向にもごくわずかしか動けない。

重さの異なる重い箱を扱える注目すべきロボットもある。Boston Dynamics の Stretch(推定価格30万〜50万ドル)は、GAP の倉庫などの実際の導入先で(下の画像を参照)、重い段ボール箱が積まれたコンテナの荷降ろしを行い、人間より速いとみられる速さで箱をコンテナからコンベヤーへ移している。主な制約は、Stretch が自律的に動くのは荷降ろしの間だけで、適切な場所までは従業員が運んでこなければならないことである。

ロボット工学者への聞き取りによれば、こうした倉庫に導入されたロボットの信頼性は99%を超え、99.9%に達している可能性もある。
これらのロボットは、実際の倉庫で人間に交じって働き、経済的価値が実証されているので、これを「本格導入」に分類する。Vulcan は1年前の時点でまだ公式にはベータ段階にあったとしても、Stretch は完全に商用化されている。
2. 家庭
掃除ロボットと芝刈りロボットは、すでに合わせて100億ドルの市場になっており、今後5年で倍増すると見込まれている。これらのロボットは、能力が限られていて用途も狭いのに広く普及した。反復的な家事をこなせるロボットを消費者が強く求めていることがうかがえる。
汎用ロボットが洗濯物たたみと掃除(調査によれば最も要望の多い2つの機能)を90%を超える信頼性で自律的にこなせるなら、2万ドル前後の価格帯でも大きな消費者市場が開けるだろう6。同様の能力は、ホテルやオフィスビルの清掃のような業務用の場面でも価値がある。ロボット・アズ・ア・サービス(RaaS)のモデルなら、保守や修理を顧客自身に任せず提供側が引き受けることで、こうしたロボットをより利用しやすくできるだろう。
家庭用ロボットの成功の基準は、企業向けのロボットとは根本的に異なる。速さや作業ごとの信頼性よりも、能力の幅と頑健性のほうが重要である。工場はロボットに合わせて設計でき、環境を安定に保てるが、家庭は絶えず変化する。利用者は、新しい鍋やフライパンを買ったり、別の掛け布団に替えたり、家具の配置を変えたりするたびにロボットを再学習させたいとは思わないだろう。そのため家庭用ロボットでは、新しい物や配置への汎化が主なボトルネックになる。これは産業用途には当てはまらない事情である。
評価する作業
6つの作業を選んだ。洗濯物たたみとキッチンの掃除は、消費者の要望の上位2つである。これらの作業を合わせると、家庭用ロボットに必要な中核的な能力を試せる。変形する物(洗濯物、ごみ袋)と硬い物(食器、片付け)の操作、道具(掃除用品、じょうろ)の使用、移動と物体操作の統合(ごみ出し)、時間の制約のもとでの多段階の作業の実行(料理、キッチンの掃除)である。
家庭の作業:要点
- 現実世界への導入に最も近いのは洗濯物たたみと片付けで、ほかの作業はそうではない。この2つは、まずまずの信頼性と、新しい家や物への転移が実証されている。ほかの4つの作業では、ロボットは一部の工程で信頼性が低い(キッチンの掃除、植物の水やり)か、作業全体の断片しか示していない(料理)か、中核的な部分にまだ挑戦すらしていない(ごみ袋を閉じて最後まで運ぶ)かのいずれかである。
- 転移はまだほとんど実証されていない。最も進んでいる2つの作業、洗濯物と片付けは例外で、PI のモデルは見たことのない家や新しい物にも汎化する。ほかの作業では、転移は実質的に試されていない。そして洗濯物と片付けでさえ、より難しい転移の問題は未解決のままである。新しい家電の操作部への適応や、予想外の物の状態(ほぼ満杯の食洗機とほぼ空の食洗機、乾いた食べ残しと新しい食べ残し)への対応である。
- 料理は、デモと作業全体との隔たりが最も大きい。個々の技能(肉を焼く、サンドイッチを作る)はあるが、パスタやサラダのような料理を最初から最後まで作ろうとしたロボットはなく、すでに身につけた技能を土台に新しいレシピを学べることを示したロボットもない。料理は特に難しい作業でもある。タイミングの制約があるので失敗を取り返せず、キッチンは千差万別で、最悪の失敗は現実の危険を伴う。
- ロボットは人間より2〜10倍遅いが、ほとんどの家事では、これは見かけほど重要ではない。利用者はほかのことをしている間ロボットを働かせておけるので、洗濯物をたたむのに30分かかるロボットでも、利用者の時間の節約になる。
1. 簡単な食事を作る
研究初期段階
作業の内容:BLT のような簡単なサンドイッチ、パスタ料理、サラダをロボットが作る作業である。材料の下ごしらえ(刻む、皮をむく)も含むが、ロボットは標準的な調理家電を使ってよい。
これらの特定のレシピをこなすだけでなく、同じ種類の新しい簡単なレシピを、少数(10回未満)の手本から学べなければならない。たとえば、BLT とクラブサンドイッチをゼロショットで作れるロボットなら、ピーナッツバター&ジェリーのサンドイッチを数回の手本から作れるようになるべきである。ボロネーゼのスパゲッティで学習したロボットなら、カルボナーラもすぐに作れるようになるべきである。
出来栄えは平均的な人間ほど安定していなくてもよいが、妥当な水準は満たさなければならない。たとえば、パスタがひどくゆですぎになっていないこと、材料を落とすのが最小限であることなどである。

現在の能力:個々の調理技能を実証したロボットはいくつかある。Zippy(上の画像を参照)は、ミシュラン二つ星のシェフを含む料理人たちが、プランチャで肉を焼くのに使っている。フライパンや鍋の中の材料の種類に応じて動きを変え、鉄板焼き用のグリドルや傾斜式のスキレットのような専用の調理機器も使える。ほかのロボットも、ピーナッツバターサンドイッチを作る、オムレツを作る、フライパンでエビを調理するといった様子を実証している。
しかし、これらのデモは、上で定義した作業にはほど遠い。基本的な調理技能の多くは手つかずのままである。(Thermomix のような専用ロボットを除けば)パスタやサラダを作ったロボットはない。最も高性能なシステムでさえ、人間による大きな介入を必要とする。Zippy のデモでは、材料はあらかじめ人間が皮をむき、切ってある。最も重大なのは、すでに身につけた調理技能を土台にして、少数の手本から新しいレシピを学べることを実証したロボットがないことである。どのデモも、汎化できる調理能力の証拠というより、学習させた狭い範囲の動作を示したものである。
速さはすでに十分である。サンドイッチは人間の2.5倍の時間で作られ、Zippy は人間のおよそ60%の速さで動く。信頼性は、ほとんどのシステムで不明である。
これを「実験室でも大きな制約」ではなく「研究初期段階」に分類する。IKEA の家具の組み立てと比べるとわかりやすい。どちらの作業も断片しか実証されておらず、中核的な要件は実証されていない。料理のデモは家具の組み立てのデモより多いが、ここで定義した料理の作業は、より高い基準を課している。IKEA の組み立てでは、さまざまな部品を使って多段階の計画を実行することが求められる。ここで定義した料理では、それに加えて、少数の例からレシピをまたいで汎化する能力が求められる。この転移の要件を達成したどころか、挑戦した現在のシステムすらない。
2. 植物に水をやる
実験室でも大きな制約
作業の内容:じょうろのような普通の道具を使って、家庭の植物に自律的に水をやる作業である。ロボットは各植物に必要な水の量を教えられてもよいが、学習で見たものだけでなく、形や大きさの異なる植物や鉢にも汎化しなければならない。多少こぼすのは許容するが、葉や家具に水をかけるのは避けなければならない。
現在の能力:いくつかの企業が植物の水やりを実証しているが、いずれも大きな制約がある。

中国企業の MindOn は、Unitree G1(1万3,500ドル)が植物に水をやる様子を示した(上の画像を参照)が、その動きは初歩的に見える。ロボットはやや無造作に水を注ぎ、ときには土ではなく葉に直接かけ、床にも目に見えて水をこぼしている。SkildAI は、1時間未満の人間による手本データでこの動作を学習させたとしているが、公開した映像はごくわずかである。1X の Neo(2万ドル、または月500ドル)も水やりの能力を示したが、そのデモは自律的なものではないように見える。
速さは十分である。MindOn のデモでは、人間の2倍以内の時間で作業している。しかし、新しい種類の植物や場所への転移を示したデモはない。
基本的な作業、つまりじょうろを持ち上げ、植物のところへ行き、水を注ぐことが最初から最後まで実証されているので、これを「研究初期段階」ではなく「実験室でも大きな制約」に分類する。デモの質は低く(水をこぼす、葉にかける)、新しい植物や場所への転移も示されていないが、IKEA の組み立てや料理のような作業と違って、手つかずの中核的な部分は残っていない。
3. キッチンを掃除する
実験室でも大きな制約
作業の内容:食事を作ったあとのキッチンを、妥当な水準まで(ぴかぴかではなくとも、見た目にきれいなところまで)自律的に掃除する作業である。これは3つの工程から成る。(1) 汚れた食器を食洗機に入れて洗浄を始める、(2) 物をきれいにして戸棚や引き出しにしまう、(3) 調理台の目に見えるくずを取り除く。ロボットは、ロボット専用の器具ではなく、布巾、ブラシ、スプレーのような普通の家庭用品を使わなければならない。
現在の能力:3つの工程すべてをこなせるロボットはないが、一部を実証したロボットはいくつかある。
食洗機について最も完全なデモを示しているのは Figure である。食器の出し入れ、洗剤の投入、洗浄の開始を行う(下の画像を参照)。グラス、ボウル、皿を、シンク、食洗機、戸棚の間で動かす。主な制約は、大きめの物しか扱えず、フォークやナイフのような小さなカトラリーは扱えないことだ。速さは人間よりおよそ40%遅い。Figure は新しいキッチンへの転移を示していないが、作業の進み具合をロボットが把握できるよう、自社のロボットに OpenAI の API を接続しており、これが汎化の助けになるかもしれない。

Physical Intelligence は、調理台と物の掃除を示した。汚れた物をシンクへ運ぶ、油で汚れたフライパンを洗う、スポンジやタオルで表面を拭く、物を戸棚や引き出しにしまう、といった作業である(下の画像を参照)。PI は、これらのデモの一部は学習データに含まれない家で行ったとしており、ロボットが新しい場所に汎化できることがうかがえる。ただし、フライパン洗いについてはそうした主張はしていない。とはいえ、新しい場所への転移は、物の新しい状態、つまり違う食器、量の異なる食べ残し、ほぼ満杯の食洗機とほぼ空の食洗機といった違いに対応するより簡単かもしれない。こうした違いは試されていない。


Loki Robotics は、大学のキャンパスや企業の施設で6か月にわたって清掃ロボットを運用しており、食洗機に食器を入れる能力も一部示した。ただし、その性能について公開されているデータは限られている。
ほかのロボットが示した技能は、より限られている。SkildAI は食洗機への食器の積み込みを実証し、Sunday のロボット(まだアルファ版)はカトラリーの扱いを示し、見たことのない家への転移も可能だとしている。これらのロボットは人間より少なくとも4倍遅い。全体として、食洗機以外のキッチン家電については、ロボットは電子レンジを閉めるといった限られた操作しか示していない。
いくつかのロボットが個々の工程を実証しているものの、キッチン全体を最初から最後まで掃除したロボットはないので、これを「実験室でも大きな制約」に分類する。食洗機と調理台の掃除の工程は、それぞれ単独では「実験室で検証済み」に近づきつつあるが、3つすべてを統合して示したロボットは1台もない。
4. ごみを出す
実験室でも大きな制約
作業の内容:ごみ箱からごみ袋を取り出して口を閉じ、屋外のごみ箱まで移動してそこに入れる作業を、自律的に行う。ロボットは、袋を破いたり中身をこぼしたりせずにこれを行わなければならない。
現在の能力:この作業の一部を実証したロボットが2台ある。
人型ロボットの Tesla の Optimus は、ごみ袋を持ち上げ、屋外のごみ箱のふたを開けて袋を入れる様子を示した。しかし Optimus は、屋内のごみ箱から袋を取り出すことも袋の口を閉じることもしておらず、作業中に移動もしていない。デモは管理された訓練用の倉庫で行われ、現実の環境への転移を示す証拠はない。
Loki Robotics は、車輪型のロボット(人型ではない)が移動し、エレベーターを使って建物からごみ袋を運び出す様子を示した。しかし、このロボットには腕が1本しかなく、自分で袋の口を閉じることはできない。Loki は、大学のキャンパスや企業の施設で6か月以上にわたって8時間勤務を続けてきたとしているが、多くの例外的な状況では遠隔操作が必要だったとも述べている。速さは人間のおよそ10分の1である。
どちらのロボットも、屋内のごみ箱から袋を取り出すこと(単に持ち上げるのではなく)や、袋の口を閉じることは実証していない。作業全体が IKEA の組み立てや料理のような作業より単純で範囲も狭いので、これを「研究初期段階」ではなく「実験室でも大きな制約」に分類する。
5. 基本的な洗濯物をたたむ
実験室で検証済み
作業の内容:Tシャツ、タオル、ズボン、シーツ、セーターなど、基本的な洗濯物をたたむ作業である。シャツのボタンを外すなど、たたむ前に追加の操作が必要な物は基本的な洗濯物に含めない。ロボットは平均的な人間より最大10倍遅くてもよい。たたみ方は完璧でなくてよいが、平均的な人が満足できる程度にはなっていなければならない。

現在の能力:いくつかのロボットが、信頼性と汎化の程度はさまざまながら、洗濯物たたみを実証している。
Physical Intelligence は、Tシャツ、タオル、さらにはジーンズやシャツ(ただしシャツはあらかじめボタンを留めておく必要がある)をたたむロボットを実証した。成功率は、Tシャツと短パンで95%、ジーンズのような難しい物では75%に下がると報告している。Figure の人型ロボット(13万ドル)も、タオルで同様の能力を示している(上の画像を参照)。
現実世界での継続的な運用について最も強い証拠を示しているのは DYNA Robotics である。同社の DYNA-1 モデルは、24時間の連続運転で850枚以上のナプキンを、人間のおよそ60%の速さ、99.4%の成功率、人間の介入ゼロでたたんだ。Monster Laundry での商用導入では、同社のロボットが3か月で10社の業務用顧客向けに20万枚を超えるタオルをたたみ、品質の合格率は99%だった。DYNA はシャツたたみも実証している。改良版のモデル(DYNA-1i)は、生地や大きさの異なるシャツを1時間あたりおよそ40枚のペースで続けてたたむ。
ただし、DYNA の商用導入は単純で均一な物(業務用顧客向けのタオルとナプキン)に限られており、家庭用ロボットが扱う必要のある多様な衣類ではない。
速さは物の複雑さによって異なる。PI と Figure では、タオルのような単純な物をたたむ速さは人間の約5分の1だが、DYNA はナプキンで人間のおよそ60%の速さで動く。ジーンズは PI で人間の10分の1以下の速さであり、裏返しのTシャツをたたむには人間の約20倍の時間がかかる。
PI は新しい状況への転移を実証している。同社の π0.6 モデルは新しい家で初めて見る50点の物をたためる。DYNA は、新しい環境(オフィスのロビー、駐車場、展示会のホール)と、初めて扱う衣類への汎化を示している7。
ロボットが単純な物について、必要な能力の大半をまずまずの信頼性で実証しているので、これを「実験室で検証済み」に分類する。DYNA のタオルたたみの商用導入は、均一な物であれば現実世界での継続的な運用が可能であることを示しており、より多様な洗濯物への導入も手の届くところにあることを裏づける。しかし、基本的な衣類全般を対象に商用導入されたロボットはなく、新しい種類の物への転移も限られている。
6. 寝室を片付ける
実験室で検証済み
作業の内容:ふだんどおりに使った寝室を、整然として安全に歩ける状態に、自律的に片付ける作業である。ロボットは、散らかった物を適切な場所に置き(汚れた服は洗濯袋へ、本やおもちゃは引き出しへ、シーツや枕はベッドへ)、主な通り道を片付けなければならない。また、寝たあとのベッドを妥当な水準まで整えなければならない(多少のむらは許容する)。物の種類ごとの置き場所は、ロボットに見せたり教えたりしてよい。掃除(掃く、モップがけなど)は対象外である。
現在の能力:寝室の片付けを実証したロボットはいくつかある。

最も完全な能力を示したのは Physical Intelligence の π0.5 のデモである。物を適切な場所に置き、服を洗濯かごに入れ、ベッドを整える(上下の画像を参照)。PI は、学習で見ていない家や物への転移を主張している。このモデルは約104軒の家のデータで学習しており、テスト環境で直接学習させたベースラインモデルに迫る性能を示している。ただし、ロボットは1回目で成功しないことが多い。

Figure 03(13万ドル)は、ソファまわりを片付ける様子が公開されている。ノートパソコンを含むさまざまな物を動かし、袋を使っておもちゃを片付け、クッションの位置を直す。環境は管理されているように見え、新しい場所やより大きな物への転移を示すものはない。
Galaxea AI の R1 Lite(4万ドル)は、指示の正確さ78%で、限られたベッドメイキングの能力を示した。これもやはり管理された環境でのことである。
この作業では速さは決定的ではないが、デモの動きは遅く、最大10倍速に早回しして見せていることが多い。
1回目での信頼性は完璧ではないものの、PI がすべての工程を、新しい家や物への転移の証拠とともに実証しているので、これを「実験室で検証済み」に分類する。
3. 移動(ナビゲーション)
自律的な移動は、本レポートで扱う中で最も成熟した能力であり、近い将来に経済的価値を生む最もわかりやすい道筋である。危険な場所、遠隔地、そのほか人手を確保しにくい環境(たとえば海底パイプライン、送電線の点検、ラストワンマイル配送)を確実に移動できるロボットは、すでに商用化されている。自動運転車は広く導入されつつあり、倉庫ロボット、配達ロボット、点検用ドローンも大規模に稼働し始めている。これは、物体操作の作業がまだおおむね実験室にとどまっているのとは対照的である。
その主な理由は、移動のほうが物体操作より失敗に寛容であることだ。位置の小さなずれが失敗につながることはまれで、扱うべき接触力もなく、シミュレーションの結果も現実により確実に転移する。部屋を横切るときに10cmずれても構わないが、グラスをつかもうとするときはそうはいかない。
人型ロボットが人間向けの空間に収まるという利点を持つ家庭用途と違って、移動では形態が地形に応じて自然に専門化する。平らな面には車輪型、荒れた地面には四足歩行型、空にはドローン、水中には潜水機である。
評価する作業
3つの作業を選んだ。程度の差はあれ、いずれもすでに商用化が進んでおり、料理の配達や自動運転車など一部は巨大な市場になると見込まれている。これらの作業では、ロボットがさまざまな環境を確実かつ安全に移動し、特定の行動(たいていは輸送か映像の撮影)を実行する能力を試す。
最後の作業である水中での移動は、より大きな目的を持つ。ロボットが活動できる、遠く、近づきにくく、危険な環境とはどのようなものかを示すことである。その節では、ほかのそうした環境についても簡単に紹介する。
移動:要点
- 移動の能力は最も成熟しており、すでに大規模に現実世界で導入されている。このカテゴリーの代表格は自動運転のロボタクシーだが、商業的に成り立ち、導入が進んでいるロボットはほかにもすでにいくつかある。これらは世界各地で確実に移動して物を運び、経済的価値を生み出せる。今のところ、地理的な制約や、ときには運用上の制約(人間による監視など)のもとで動いている。
- これらの能力は多くの地形に及ぶ。ロボットは、遠隔地、近づきにくい場所、危険な場所に導入されつつある。特定の形態を使うことで、水上、水中、空中を確実に移動できるロボットもある。
- 電池と稼働時間は依然として大きな制約である (すべての形態に共通)。陸上では、最も優れた四足歩行ロボットでも連続稼働は2時間が限度である。車輪型ロボットはより長く(10〜20時間)もつが、能力ははるかに限られており、たとえば荒れた地面や斜面は苦手である。長時間飛行型のドローンや潜水型のドローンも、たいてい2時間前後が上限である。
1. 建物内で人を運ぶ
ベータ版・試験導入
作業の内容:病院やホテルのような大きな複数階の建物の中で、人を目的地まで自律的に運ぶ作業である。これには、階の間の移動(エレベーターの利用)、ドアの開閉、目的地の特定が必要である。ロボットは地図、標識、QRコード、GPS、エレベーターのAPIを使ってよいが、ロボットのためだけに設置したほかのインフラ(ナビゲーション用のビーコンなど)を必要としてはならない。
現在の能力:必要な能力をすべて実証したロボットは1台もないが、現実世界での導入例でその大半はカバーされている。

人を乗せてエレベーターに入る WHILL の自動運転車いす*
WHILL の自動運転車いす(自律走行機能のない版で4,000ドル)は、成田空港で(上の画像を参照)、エレベーターとの連携によって利用者を階の間で運んでいる。ただし、この車いすは自律的に経路を決めるのではなく、決められた経路をたどっているのかもしれない(障害物や人を避けることはしている)。Aethon の T3 ロボットは、複数階の病院内を自律的に移動する。Amazon の Proteus は、1フロアの倉庫で最大400kgの荷物を運ぶ。運ぶのは人ではなく物だが、関連する移動能力を示している。
これとは別に、Loki Robotics、Mobile-Aloha、Physical Intelligence は研究の場でドアを開ける動作を実証しており、Loki と Mobile-Aloha はエレベーターの利用も示している。新しい建物への汎化をうかがわせる兆しはあるが、証拠は限られている。
新しい建物への転移はほとんど試されていない。導入例の大半は、固定された、地図のある環境で動いている。速さはどのシステムでも限られており(Proteus はおよそ時速4km、Aethon の T3 は時速3km未満)、Loki と Mobile-Aloha のエレベーター操作は人間より少なくとも5倍遅い。
人のいる現実の場所(空港、病院)で複数のロボットが稼働しているので、これを「ベータ版・試験導入」に分類する。信頼性は直接測られていないが、継続的に導入されていることから、高いと考えられる。ただし、導入は依然として地理的に限られており、作業全体を最初から最後まで実証した単一のシステムはない。
2. 料理を配達する
ベータ版・試験導入
作業の内容:公道または空中を移動して、飲食店から500メートル以上離れた客の場所まで料理を自律的に配達する作業である。ロボットは人間による配達より最大2倍遅くてもよい。
現在の能力:ロボットによる料理の商用配達は、限られた規模ですでに行われている。Uber Eats は日本の一部地域で2年近く車輪型ロボットを運用しており(下の画像を参照)、拡大を計画している。Just Eat は英国で四足歩行ロボットを使っている。空を飛ぶ配達ドローンは試験段階にある。Wing は DoorDash と提携してシャーロットで、Zipline はダラスとアーカンソー州ピーリッジで配達を行っている(下の画像を参照)。どの導入も、狭い地理的範囲に限られている。


車輪型ロボットはおよそ時速7kmで動き、四足歩行ロボットには時速15kmに達するものもある。ドローンの速さは規制による制限があるため評価しにくいが、地上を行く手段よりかなり速く、障害物も少ない。ドローンは障害物の上を飛び、歩行者や車の間を縫って進む必要がないので、現場の関係者は信頼性が高いと報告している。車輪型ロボットも信頼性は高いが、ときどき立ち往生し、道路の真ん中で止まってしまうこともある。
ロボットは料金を払う客への実際の配達をこなしているが、導入は依然としてごく少数の都市の狭い地理的範囲に限られているので、これを「ベータ版・試験導入」に分類する。Uber Eats が規模拡大を計画していることから、この技術は実用に耐えることがわかってきたと考えられるが、広範な展開はまだ起きていない。
3. 水中を航行する
本格導入
作業の内容:海底の監視、海底ケーブルの点検、物体の位置の特定といった水中での航行作業を、確実かつ自律的にこなす作業である。ロボットは、管理されていない環境で、少なくとも水深50メートルで活動しなければならない。物体操作は必要ない。水中パイプの映像撮影のように、ロボットがなければ人間のダイバーや監視を必要とする作業であれば十分である。
現在の能力:
いくつかの自律型無人潜水機(AUV)が、これらの作業を商用に行っている。Advanced Navigation の Hydrus(下の画像を参照)は、小型の形態と低価格(4万5,000ドル。競合製品は100万ドル超)でこれを実現している。最大水深300メートル、航続距離1.5kmで活動する。正確な位置情報を映像に付ける4K 60fpsのカメラを搭載し、ダイバーや遠隔操作の無人潜水機が必要になるはずの点検をこなせる。電池の持続時間は2時間で、速さは1.5ノット(およそ時速7km)である。

同社は、特定の作業で運用コストを最大75%削減できると報告している。公式の信頼性の数値は公表されていないが、複数の組織が数年にわたって継続的に商用運用していることから、信頼性は99%を大きく上回ると考えられる。
複数のAUVが商用に稼働し、経済的価値が実証されているので、これを「本格導入」に分類する。
この作業は、ロボットが極端な環境や通常とは異なる環境で活動できるかを評価するために含めた。水中での航行以外にも、ロボットが厳しい条件に挑んでいる例がある。
- 遠隔地の鉱山では、いまや自律運搬トラックが当たり前に稼働している。Caterpillar やコマツなどの企業は、人間の監督を最小限にして連続稼働する車両を数千台導入している。これは、管理された工場の外で使われる自律型重機として、最も成熟した例の一つである。
- Flyability の Elios 3(2万9,000ドル)は衝突に強いドローンで、ボイラーの内部、冷却塔、鉱山の立坑、洞窟など、人間が近づけない、あるいは危険な空間を自律的に点検できる。GPSが使えず見通しも悪い環境を移動しながら、3Dスキャンと映像を取得する。
- Unitree は、自社の人型ロボットが-47°Cの雪の中を数時間歩く様子を示し、現在のロボットがすでに極地の条件で活動できることを示した。
- SkildAI の「Skild Brain」は、モーターの固着、手足の破損や欠損、手足にくっついた余分な部品、予想外の力や積載物といった新しい状態に、その場で適応できる。Google DeepMind も Gemini Robotics 1.5 の論文で同様の能力を示しており、ロボットは、決め打ちの方策では対処が難しい物理的な外乱があっても作業の性能を保った。
- NASA の Ingenuity ヘリコプターは、任務を終えるまでに火星で72回の飛行を成し遂げた。信号が火星に届くまで数分かかるため、Ingenuity は自律的に飛ばなければならなかった。NASA の Perseverance ローバーも同様に、自力で経路を決めて地形を進み、科学調査の対象を選んでいる。これらは、おそらくロボットがこれまでに直面した中で最も過酷な運用環境である。極端な温度、ごく薄い大気、そして物理的な介入がまったく不可能な状況だ。
今後の展望
3つの分野すべてに通じる最もはっきりしたパターンは、自律性は環境が管理されているか失敗に寛容な場所では機能し、そうでない場所では苦戦する、ということだ。移動は、位置の小さなずれが失敗につながることがまれなので、極端な環境でさえ成功している。倉庫でのピッキングは、環境をロボットに合わせて設計できるので成功している。家庭の作業や複雑な物体操作の作業の大半は、精度と、絶えず変化する環境への適応の両方を求められるので苦戦している。
デモと導入を隔てているボトルネックは転移である。ほとんどのデモは、特定の環境で特定の作業に合わせてファインチューニングしたロボットを見せている。この隔たりを埋める最も有望な道は、ロボット基盤モデルである。幅広いデータで事前学習すると新しい物や環境への汎化が向上することが、初期の証拠から示唆されている。洗濯物たたみや片付けのような比較的単純な作業では、見たことのない家や新しい物への転移の兆しがすでにある。本レポートで扱った最も難しい作業では、確実な転移はまだ実証されていない。
謝辞
有益な意見をくださった Chris Paxton 氏と Jeremy Collins 氏に感謝する。本研究は Girish Sastry 氏からの寄付によって資金提供を受けた。
注
-
市場調査による推定値は大きくばらつく。出典には、Mordor Intelligence(2025年に90億ドル)、Fortune Business Insights(2025年に65億ドル)、Straits Research(2024年に150億ドル)がある。↩
-
出典には、Grand View Research(2024年に340億ドル)と SNS Insider(2024年に450億ドル)がある。↩
-
ケーブルの差し込みと組み立ての進歩を追うためのほかのベンチマークや課題としては、NIST のロボット把持・操作組み立てチャレンジ(Robotic Grasping and Manipulation Assembly challenge)(Gemini Robotics 1.5 の技術レポートで引用されている)と、最近の Manipulation-Net ベンチマークのケーブル配線タスクを参照。↩
-
DeepMind のロボットは、「易しい」作業に2,000回の手本を使い成功率は70%、「乱雑な」作業には3,000回の手本を使い成功率は40%だった。↩
-
中国のロボット企業 Tars がロボットに刺繍をさせるデモを示したという報道もあるが、証拠は宣伝用の動画しかなく、この企業についての情報もきわめて限られているので、懐疑的に扱うべきである。↩
-
米国でプロの清掃業者を頼む平均費用は1回175ドルで、3,000平方フィートを超える家では上限が750ドルになる(チップは含まない)。2万ドルの価格なら、平均的な利用者がこうしたサービスを毎週使っている場合、約2年でロボットの費用を回収できる。↩
-
ただし、私たちの見る限り、新しい種類の衣類ではない。↩